

光伏跟踪控制器气象站的作用、工作原理与算法开发
光伏跟踪控制器气象站的作用、工作原理与算法开发
气象站是光伏跟踪系统的感知层。跟踪支架的每一次动作,无论是常规追日、反阴影跟踪,还是大风、暴雪与冰雹条件下的避险,都建立在实时气象数据之上。光伏跟踪控制器依据风速、辐照度、雪深等参数判断当前工况并输出目标角度,气象数据的准确性直接决定保护判据是否会漏报或误报。本文从系统定位出发,解析各传感器的测量原理,并说明风、雪、冰雹保护算法与辐照度驱动优化算法的开发要点,为太阳能跟踪控制器的选型与调试提供技术参考。
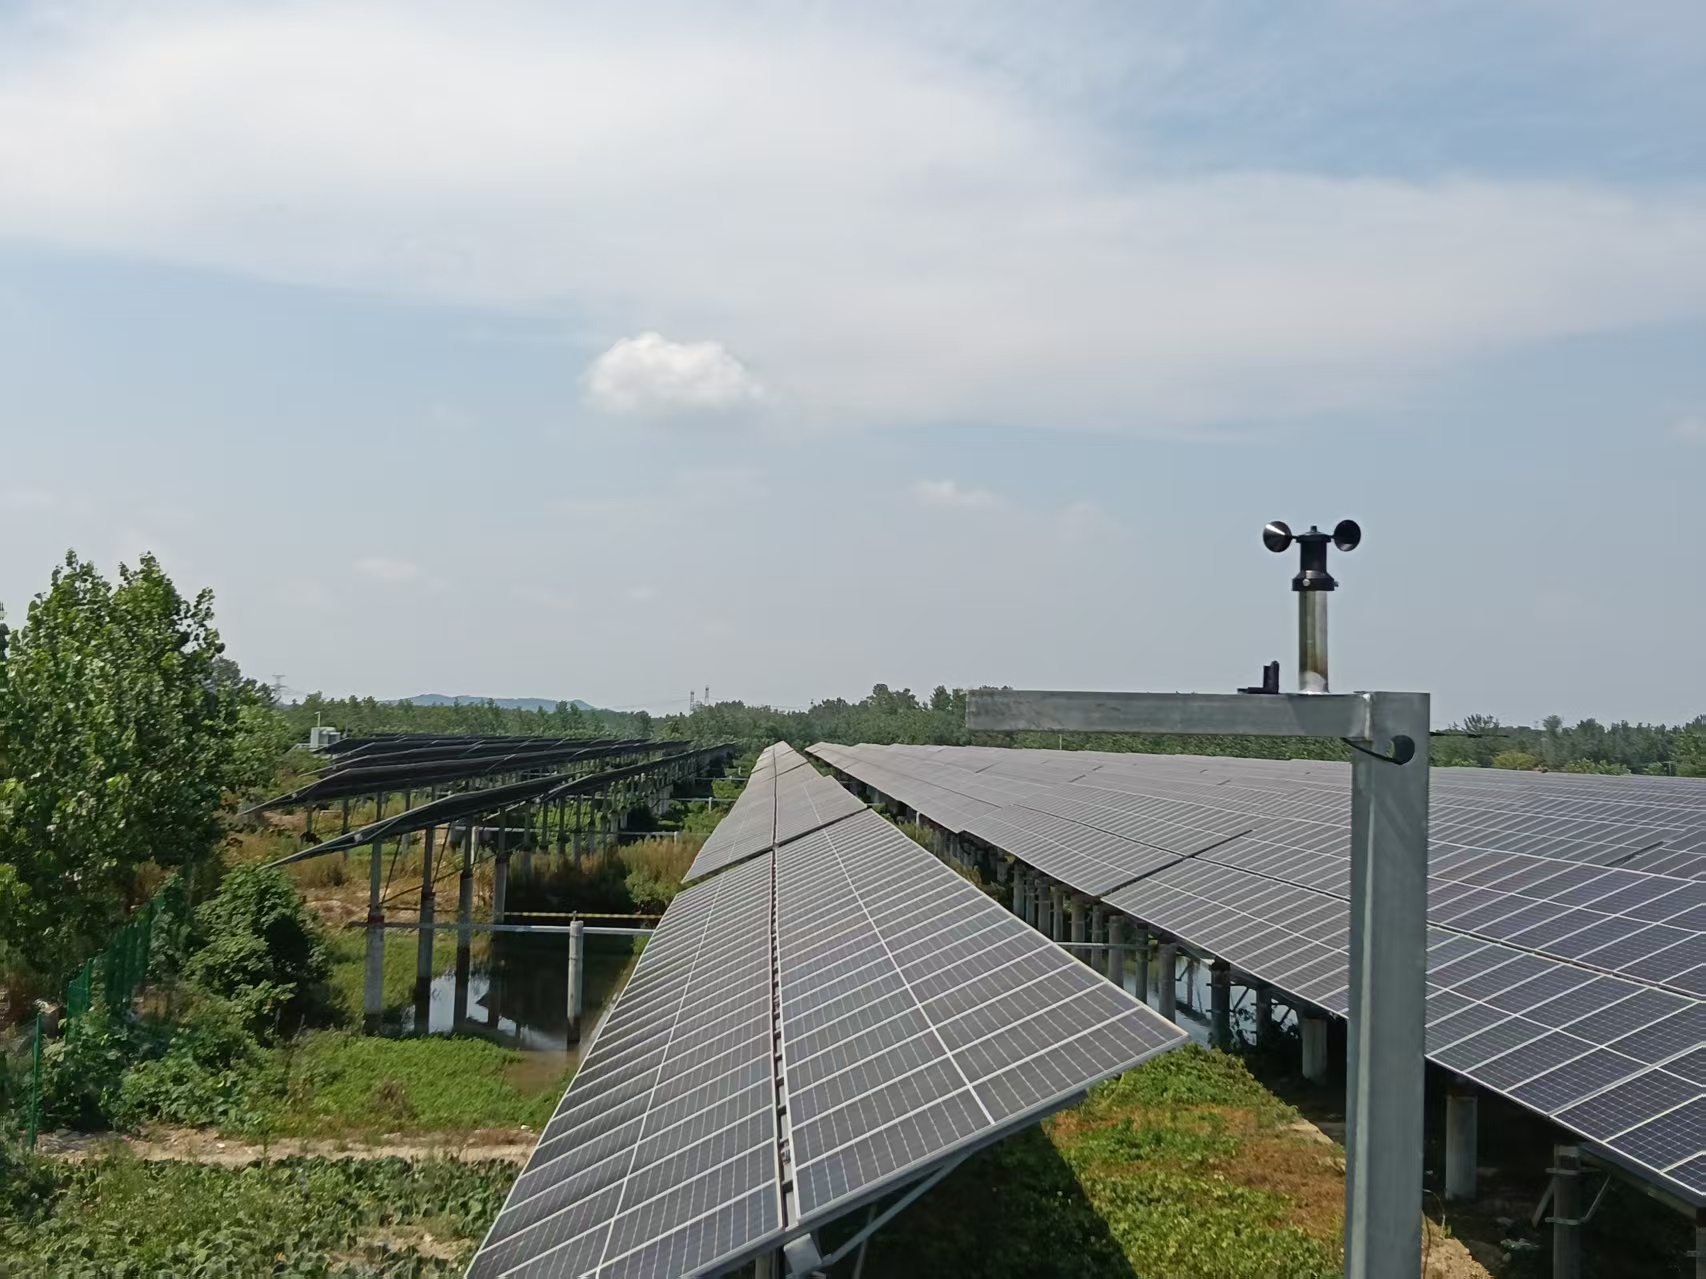
一、气象站在光伏跟踪系统中的定位与作用
跟踪系统由感知、决策与执行三个环节构成。气象站处于感知环节,其输出构成光伏跟踪控制器的输入边界条件。缺少可靠的感知数据,太阳能跟踪控制器只能依赖天文算法按时间推算太阳位置,无法响应真实工况。
具体而言,气象站在跟踪系统中承担四类作用。
- 极端天气保护:风速、风向与积雪数据触发避险动作,避免结构损坏。这是气象站价值最直接、最不可替代的一类作用。
- 能量优化输入:辐照度及其分量数据使太阳能跟踪控制器能够在直射为主与散射为主两种工况间切换策略,避免在低直射条件下做无效跟踪。
- 运维决策依据:降水、湿度与积灰相关数据用于判断组件清洗时机,把有限的运维资源投向收益最高的时段。
- 性能评估基准:完整的气象与发电数据是计算电站性能比(PR)与开展资源评估的前提,也是资产交易与融资尽调的基础数据。
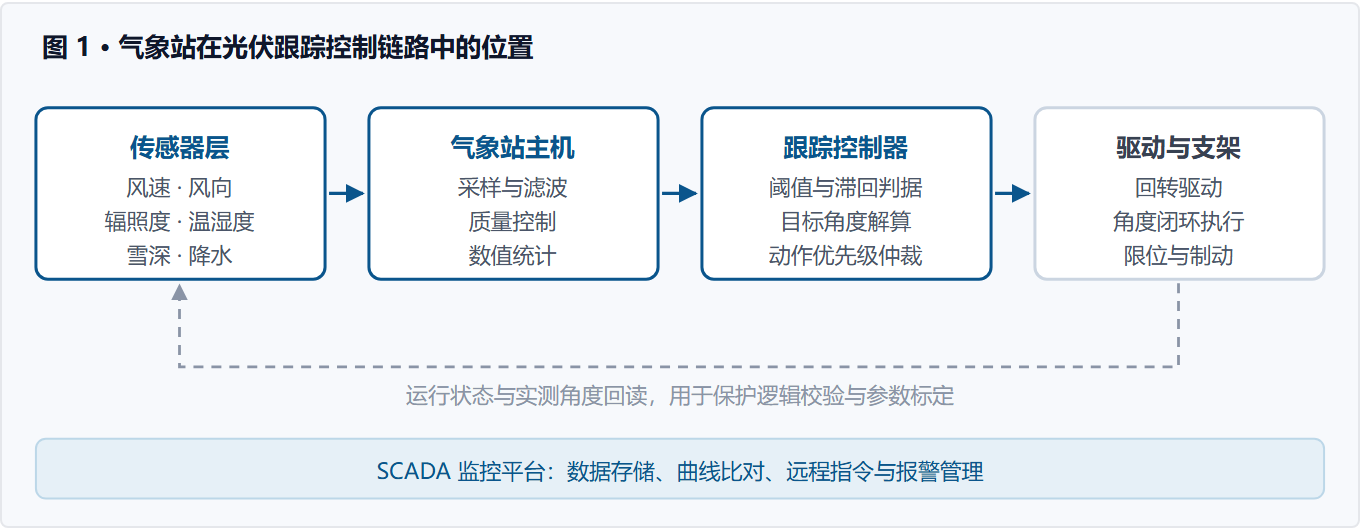
需要强调的是,气象站并非独立设备,而是光伏跟踪控制器的配套感知单元。它的采样频率、通信协议与数据格式必须与控制器的判据逻辑匹配,才能构成有效闭环。
二、测量原理:从物理量到可用信号
气象站由多类传感器构成,每类传感器的测量原理不同,对应的信号处理与校准要求也不同。表 1 汇总了跟踪系统中常见测量参数及其所服务的控制功能。
| 测量参数 | 典型测量原理 | 服务的控制功能 |
|---|---|---|
| 风速 | 三杯式风杯转速、超声波时差法或螺旋桨式 | 风保护分级判据、避险触发与复位、结构疲劳评估 |
| 风向 | 风向标电位器或光电编码、超声波阵列 | 确定避险朝向(使组件背向来风)、风场分布分析 |
| 辐照度 | 热堆式总辐照表、光伏参考电池、直射辐照表配遮光装置 | 直射/散射工况切换、能量优化跟踪、性能比(PR)计算 |
| 温度 | 铂电阻或热敏电阻,环境温度配防辐射罩,组件温度贴背板 | 温度修正、发电量预测、异常升温预警 |
| 雪深 | 激光或超声波测距,按相位差法解算到雪面距离 | 积雪保护触发、陡角接雪位切换、除雪策略执行 |
| 降水与湿度 | 翻斗式雨量计、电容式湿度传感器 | 自然清洗效果评估、清洗周期规划、绝缘风险预警 |
| 冰雹 | 撞击式或压电式传感器,配合气象雷达预报数据 | 冰雹避险触发、陡角切换与驱动断电保护 |
2.1 风速与风向
风速测量在跟踪系统中具有特殊地位,因为它是唯一直接关系到结构安全的参数。世界气象组织的观测规范以10 分钟平均风速与3 秒阵风峰值分别表征持续风载与瞬时荷载,二者不可互相替代。持续风载决定结构疲劳累积与是否进入分级保护,瞬时阵风则是扭转舞动(torsional galloping)等气动弹性失效的诱因。
现代太阳能跟踪控制器同时读取两项数据:10 分钟平均值用于分级保护判据,3 秒阵风值用于触发快速响应。风杯式风速计响应线性度好但存在启动风速死区且转动惯量大,超声波式无机械磨损、可同时输出风速风向,在沙尘与高湿环境中维护量更低,已逐步成为主流选择。
2.2 辐照度与分量测量
辐照度传感器是能量优化类算法的核心输入。通常需要区分三个分量:总水平辐照度(GHI)、法向直射辐照度(DNI)与散射水平辐照度(DHI)。其中 DNI 需由配遮光筒的直射辐照表测量,并要求仪表始终对准日面,对准偏差会直接转化为测量误差。
总辐照表的精度等级由 ISO 9060:2018 规定,分为 A、B、C 三级,各等级在响应时间、零点偏移、非稳定性等指标上均有明确区间。关键指标见表 2。
| 指标 | A 级 | B 级 | C 级 |
|---|---|---|---|
| 响应时间(达到 95% 响应) | < 10 s | < 20 s | < 30 s |
| 零点偏移 A(200 W/m² 净热辐射,通风) | ± 7 W/m² | ± 15 W/m² | ± 30 W/m² |
| 零点偏移 B(环境温度变化 5 K/h) | ± 2 W/m² | ± 4 W/m² | ± 8 W/m² |
| 非稳定性(年变化,占满量程) | ± 0.8% | ± 1.5% | ± 3% |
| 非线性(100—1000 W/m²) | ± 0.5% | ± 1% | ± 3% |
| 方向响应(1000 W/m² 束辐照) | ± 10 W/m² | ± 20 W/m² | ± 30 W/m² |
| 温度响应(−10—+40 ℃ 区间) | ± 1% | ± 2% | ± 4% |
| 倾角响应(0°—90°) | ± 0.5% | ± 2% | ± 5% |
| 小时总量不确定度(95% 置信水平) | 3% | 8% | 20% |
| 日总量不确定度(95% 置信水平) | 2% | 5% | 10% |
对光伏跟踪控制器而言,辐照度环节的工程要点有三:一是安装水平误差需控制在 0.5° 以内,否则会因余弦效应引入系统性偏差;二是传感器四周不得有遮挡,日出至日落方向的遮挡仰角应尽量低于 5°;三是需按约两年周期校准,并以夜间零点读数检查漂移。
三、极端天气保护算法
保护算法的目标是在气象条件超限时把支架转至安全姿态。行业把该姿态统称为避险位(stow position)。不同灾害对应的物理机理不同,因而是同一套感知硬件支撑三套不同的判据逻辑。
3.1 风保护:分级判据与滞回设计
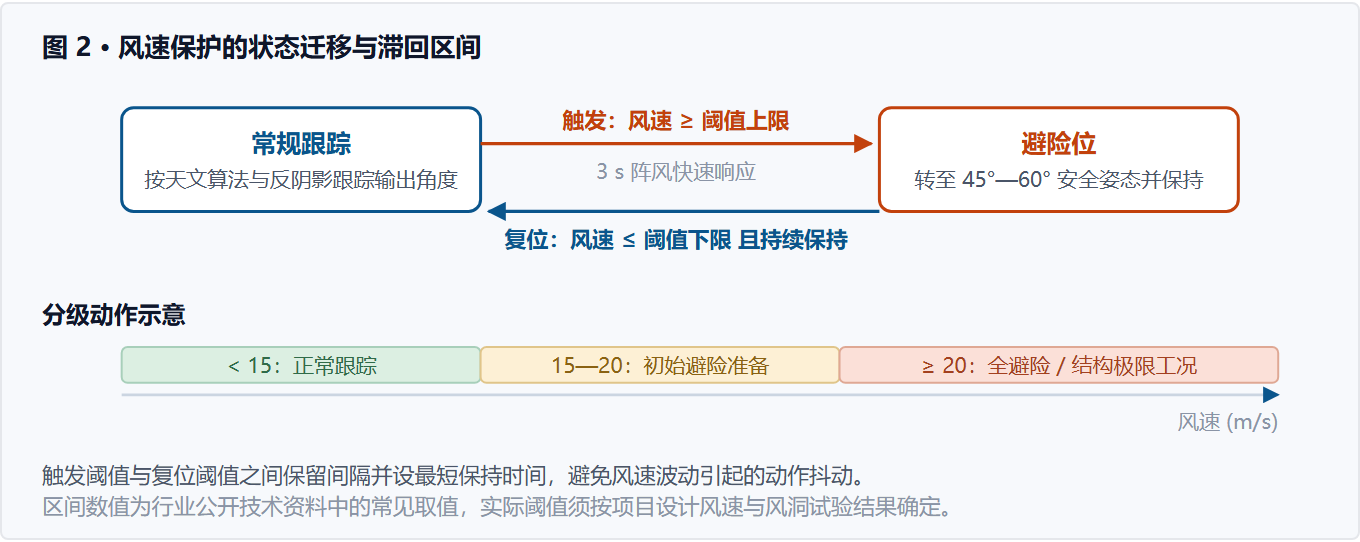
风是跟踪支架面临的最主要破坏力。不同于静态雪载或短暂冰雹冲击,风提供的是动态振荡压力,可能激发扭转舞动与涡激共振。据行业公开技术资料,跟踪器常规运行的风速上限多落在 18—22 m/s(约 65—79 km/h),部分系统在 15—20 m/s 即启动初始避险准备,更高风速下完成全避险。避险位的角度需经风洞试验验证,多数工程方案落在 45°—60° 区间。
避险角度的选择本身即是一组权衡:放平可减小迎风面积,但会在组件背面产生吸力并可能激发气动弹性不稳定;高倾角可降低升力,却增大阻力。最终取值取决于支架几何构型与场地粗糙度,须通过风洞试验确认。
算法层面的关键设计是分级保护与滞回判据。若进入保护与退出保护使用同一风速阈值,风速在阈值附近的正常波动会导致系统反复避险与恢复,造成驱动机构频繁启停。工程通行做法是在触发阈值与复位阈值之间保留间隔,并设置最短保持时间。
3.2 雪保护:累积增量判据
积雪对跟踪结构的影响体现为持续静载。组件表面积雪会显著降低发电能力,且积雪在事件结束后仍可能长时间遮挡组件。工程上的应对方式是让光伏跟踪控制器把支架转至陡角接雪位,利用重力使积雪滑落。行业公开技术资料显示,60° 左右的倾角即可使积雪滑落到一侧。
雪深测量多采用激光或超声波测距,按相位差法解算传感器到雪面的距离。算法设计上值得注意的是:判据通常不使用雪深绝对值,而采用累积增量。某头部跟踪企业的公开技术文档给出了三寄存器方案:以跟踪器处于陡角位置时记录的雪深作为基准值,当前雪深减去基准值得到累积增量,再与阈值比较,默认阈值为 10 cm。由于跟踪器每天至少两次经过陡角位置,基准值可持续刷新,从而消除传感器安装高度与地形起伏带来的系统误差。
另一项设计要点是退出机制。积雪保护一般不自动退出,需运维人员现场确认组件表面积雪已清除、支架转动范围内无障碍物后方可恢复自动跟踪。这一保守设计是为避免局部残留积雪导致支架在转动中发生干涉或过载。
3.3 冰雹保护:陡角避让与朝向选择
冰雹是光伏电站最具破坏性的气象灾害之一。据风险评估机构 VDE Americas 的分析,冰雹是约一半投保项目损失的根因。冰雹保护的物理逻辑与风保护相反:风保护要求减小迎风面积,冰雹保护则要求以陡角减小受击面积并使冰雹以掠射角度接触玻璃表面。
公开工程实践显示,冰雹避险位角度通常在 50° 以上,部分方案达到 70°—80° 的近垂直姿态。有跟踪企业公布其 52° 避险角可有效承受直径 75 mm 及以上的冰雹冲击,并进一步推出 77° 避险角的产品用于冰雹频发场地。同时,组件应背向来风方向,以降低风驱冰雹的冲击能量。
冰雹事件往往发生在非工作时间,甚至出现在夜间,因此自动触发能力比人工响应更为关键。基于气象预报数据的预测性避险成为主流方案:由第三方气象服务提供多雷达融合的短临预报,太阳能跟踪控制器在冰雹到达前完成姿态调整,并可按冰雹尺寸、发生概率与影响半径定制触发阈值。
| 灾害类型 | 典型目标角度 | 物理机理与设计意图 | 数据来源与触发方式 |
|---|---|---|---|
| 大风 | 45°—60° | 减小气动升力与结构荷载;放平虽减小迎风面积但可能引起背面吸力 | 现场气象站实时风速与风向;分级阈值配合滞回判据 |
| 积雪 | 60° 及以上 | 利用重力使积雪滑落至一侧,降低持续雪载 | 激光或超声波雪深传感器;累积增量超过阈值(常见默认 10 cm) |
| 冰雹 | 50°—80° | 陡角减小受击面积,使冰雹以掠射角接触玻璃;组件背向来风 | 第三方气象雷达短临预报;按冰雹尺寸与概率定制阈值 |
值得注意的是,风保护与冰雹保护在目标角度上存在方向性冲突:前者偏好低倾角,后者要求陡角。业内已有工程方案采用主被动混合避险机制,使仅受高风作用的排组快速滑移至最近的安全角度,而未受强风影响的排组保持正常跟踪,从而在不牺牲全场发电量的前提下兼顾两类保护需求。
四、能量优化算法:从天文开环到辐照度闭环
保护类算法解决安全边界问题,优化类算法解决收益问题。传统单轴跟踪依赖天文算法推算太阳位置,属于典型的开环控制:在晴空条件下表现良好,但在多云、雾霾、沙尘或高散射占比环境中,跟踪角度与实际最优角度出现偏离。
引入辐照度传感器后,光伏跟踪控制器具备了闭环修正能力。基本策略是在直射分量充足时按天文算法跟踪,在直射分量低于阈值时切换策略,使组件姿态更有利于接收散射辐射。学术界与产业界的相关研究表明,在高散射辐照区域,识别散射工况并切换优化模式可带来可观的额外发电收益。
气象数据的另一类用途是预测性调节。将卫星云图、地面气象站数据与近地层观测融合,可建立短临辐照度预测模型,使太阳能跟踪控制器在云团到达前预先调整组件角度,避免云团经过瞬间的功率跌落与随之而来的控制器频繁调节。据行业公开资料,相比传统定时避险模式,引入气象预判的动态避险可减少约三成不必要的停机时长。
优化类算法还需与反阴影跟踪协同。反阴影跟踪的几何模型以地面覆盖率与太阳投影角为输入,而气象数据中的散射占比决定了该几何约束的实际重要性:在直射分量极低的条件下,几何遮挡造成的组串失配损失相对减小,此时机械执行反阴影跟踪未必优于保持大角度姿态。两者的优先级仲裁必须由太阳能跟踪控制器的策略层统一处理,而非各自独立决策。
五、算法工程实现:数据质量与稳定性设计
算法逻辑正确并不等于现场有效,气象数据的质量与时序特性往往决定最终效果。以下五项是太阳能跟踪控制器在工程实现中必须处理的问题。
| 要点 | 问题描述 | 工程对策 |
|---|---|---|
| 时间尺度匹配 | 保护判据需瞬时值,优化算法需统计值,单一采样率无法兼顾 | 并行维护 3 s、1 min 与 10 min 三档统计窗口,按用途取用 |
| 滞回与去抖 | 阈值的微小波动引起频繁动作,加速机械磨损 | 触发与复位阈值分离,并设最短保持时间与动作锁定窗口 |
| 传感器冗余 | 单点故障会导致保护失效或长期误动作 | 关键参数双传感器配置,交叉校验并输出数据有效性标志 |
| 数据合理性校验 | 卡死、断线、结冰与结露会输出恒定或跳变数值 | 变化率检查、夜间零点校准、多参数耦合一致性判断 |
| 通信与供电 | 长距离模拟信号易受电磁干扰,弱信号抗干扰能力差 | 优先采用 RS485 Modbus 或 SDI-12 数字输出;布线加屏蔽并单点接地 |
其中滞回设计的效果最为直接。以风保护为例,若触发阈值与复位阈值重合,风速在阈值附近的一次波动即可引发一轮完整的避险与恢复流程,而每一次全行程动作都伴随驱动电机启动电流冲击与机械磨损。把两个阈值分开并设置最短保持时间,可将同一天内的动作次数降低一个量级,保护有效性却不受影响。
动作优先级仲裁同样属于必要的工程实现。当风速、积雪与冰雹条件同时出现时,控制器须依据灾害的紧迫程度与结构风险排序,而非按判据的到达顺序执行。以风雹并存为例,降低倾角有利于抗风而陡角有利于抗雹,需由策略层结合现场结构等级给出统一解。
产品协同:SurgeTrack SWS 智能气象站与全链路配合
气象站的数据要真正转化为动作,需要感知、通信与执行三个环节形成完整链路。迅潮科技(SolarSurges)的 SurgeTrack 系列产品覆盖了这一链路:
- SWS 智能气象站:提供风速、风向、温湿度、雪深、雨量与冰雹监测,构成光伏跟踪控制器的环境感知基础。作为整套系统的数据源头,SWS 的采样与输出格式与控制器判据逻辑配套设计,可直接驱动风保护、雪保护与冰雹保护策略。
- SurgeTrack TCU(光伏跟踪控制器):跟踪系统的执行机构,采用「AI 智能算法 + 天文算法 + 闭环控制」的控制体系。保护类与优化类判据均在 TCU 内部完成解算,配合位置传感器实现优于 ±1° 的跟踪精度,跟踪范围 −60° 至 +60°,防护等级 IP67,工作温度范围 −35 至 60 ℃。产品线涵盖 DC 供电、AC 供电、自供电与农光互补机型。
- SurgeTrack NCU(智能通信箱):太阳能跟踪控制器的场站级通信枢纽,通过无线自组网与场内全部 TCU 通信,支持单控与群控。在气象保护场景中,NCU 承担参数一致性管理职责,将风速阈值、雪深阈值、避险角度等场站级参数一次性下发至全场,避免逐台配置产生偏差。
- SurgeTrack SCADA(监控平台):提供数据采集与存储、运维管理、远程指令下发与异常报警。运维人员可在平台上比对气象事件前后的发电曲线与动作记录,验证判据参数是否合理,并据此完成标定。
六、结论
气象站在光伏跟踪系统中的价值可以概括为两条:一是为结构安全提供触发依据,二是为能量优化提供反馈信号。前者决定电站能否在极端天气中保全资产,后者决定跟踪策略能否在真实辐照条件下逼近最优。二者共同的前提是数据本身可信,因此传感器的精度等级、安装规范与校准周期与算法逻辑同等重要。
从光伏跟踪控制器的角度看,气象站的接入并非简单的数据读取,而涉及时间尺度匹配、滞回设计、冗余与校验、通信可靠性等一整套工程约束。这些约束的处理水平,往往比算法公式本身更能决定跟踪系统在真实电站中的表现。对太阳能跟踪控制器的评估,也因此应当把传感器链条的完整性与判据设计的成熟度纳入考察范围,而不仅关注跟踪精度这一单项指标。
参考与依据
- 国际电工委员会(IEC),《IEC 62817:2014 Photovoltaic systems — Design qualification of solar trackers》,2014 年。该标准规定了跟踪器电气控制单元的加速磨损试验方法,以及完整跟踪器的日间能耗、跟踪精度、静载挠度、极端风载下的力矩与运动试验、避险时间与避险能耗等考核项,并给出跟踪状态与避险状态下允许风速、工作与生存温度范围、雪载等指标的表述方式。
- 国际标准化组织(ISO),《ISO 9060:2018 Solar energy — Specification and classification of instruments for measuring hemispherical solar and direct solar radiation》,2018 年。表 2 数据取自该标准 A/B/C 三级的指标区间。
- 世界气象组织(WMO),《Guide to Meteorological Instruments and Methods of Observation》(WMO-No. 8)。关于 10 分钟平均风速与 3 秒阵风的观测规范,以及辐照仪器的性能分级与安装暴露要求。
- Arctech Solar,《Snow Strategy》产品技术文档。雪深传感器测距原理与三寄存器触发判据(基准雪深、累积雪深、触发阈值),默认累积雪深阈值 10 cm,以及积雪保护的退出条件。
- Antai Solar,《How Do Solar Trackers Survive High Winds? Stow Strategies, Drive Systems, and Structural Design》。跟踪运行风速上限 18—22 m/s、初始避险准备触发区间 15—20 m/s、避险角度 45°—60° 及分级保护机制。
- pv magazine,《FTC Solar introduces automated hail stow for solar trackers》,2024 年 5 月 31 日。VDE Americas 关于冰雹占投保损失约一半的判断,以及大于 50° 的冰雹避险角与组件背向来风的设计原则。
- ARRAY Technologies 与 VDE Americas,《Turning Weather Risk into Resilience: Insights from ARRAY and VDE Americas》。Fort Bend County 冰雹事件复盘数据:52° 避险角可承受 75 mm 及以上冰雹,及 77° 避险角产品线。
- Soltec,《IEC 62817 Certificate of Conformity》(SF7 单轴跟踪器认证证书)。运行状态最大风速 22.2 m/s、水平位置最大风速 52.7 m/s、转角范围 ±60° 等认证实测值。
- pvlib-python 官方文档,
pvlib.tracking.singleaxis。反阴影跟踪角度解算与地面覆盖率、太阳投影角的参数定义,以及辐照分量输入接口。 - 上海迅潮科技有限公司(SolarSurges)SurgeTrack TCU / NCU / SCADA / SWS 产品技术资料,2026 年。
- 文中产品参数(跟踪精度 ±1°、跟踪范围 −60° 至 +60°、IP67、工作温度 −35 至 60 ℃、通信方式与保护功能等)来自迅潮科技公开产品规格。